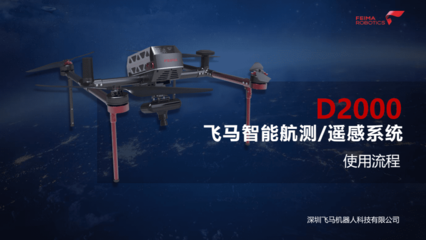
飞马智能航测遥感系统D2000使用流程详解(V1.2版)——驹马科技技术文档
引言
飞马智能航测遥感系统D2000是驹马科技推出的一款高效、智能的无人机航测解决方案,广泛应用于地形测绘、工程监测、农业遥感、应急响应等领域。本文档基于V1.2版本使用流程,详细介绍D2000系统的操作步骤、注意事项及维护要点,旨在帮助用户快速掌握系统使用技巧,提升作业效率与数据质量。
一、系统概述
D2000系统由飞行平台、传感器模块、地面控制站(GCS)、数据处理软件及配套附件组成。其核心优势包括:
- 高精度RTK/PPK定位,免像控即可实现厘米级定位;
- 智能航线规划,支持仿地飞行与正射/倾斜摄影;
- 多传感器兼容,可搭载可见光、多光谱、激光雷达等负载;
- 一体化数据处理流程,提升成果输出速度。
二、作业前准备
- 设备检查
- 检查飞行器机体、螺旋桨、电池、起落架是否完好;
- 确认传感器镜头清洁、存储卡容量充足;
- 检查RTK基站、遥控器、地面站平板电量及通信链路。
- 环境评估
- 查询作业区域气象条件(风力≤6级,无雨雪、大雾);
- 确认空域申请已获批,避开禁飞区、高压线等障碍物;
- 选择开阔、无电磁干扰的起降场地。
- 软件设置
- 开启地面站软件,创建新任务,导入KML边界或手动绘制测区;
- 设置飞行高度、重叠率(航向≥75%,旁向≥65%)、飞行速度;
- 若开启RTK,需连接基站并确认差分信号正常。
三、飞行作业流程
- 组装与开机
- 展开机臂,安装螺旋桨,插入电池但不锁紧;
- 依次开启遥控器、地面站、飞行器电源,等待自检完成。
- 航线规划与上传
- 在地面站中加载测区参数,生成航线;
- 检查航线完整性,确认转弯半径、起飞点、降落点合理;
- 上传航线至飞行器,待系统确认。
- 起飞与执行
- 解锁电机,手动起飞或自动起飞;
- 飞行器按航线自主飞行,地面站实时监控飞行状态与图像回传;
- 如遇异常(如GPS丢失、强风),及时切换手动模式返航或降落。
- 降落与数据回收
- 飞行结束后自动返航或手动降落;
- 关闭飞行器电源,取出存储卡,备份原始数据;
- 检查设备状态,记录飞行日志。
四、数据处理与成果输出
- 数据导出
- 将存储卡中的照片、POS数据导入计算机;
- 如有RTK/PPK数据,同步导出差分观测值。
- 预处理
- 使用Pix4D、ContextCapture或飞马自家软件进行空三加密;
- 导入相机参数与POS信息,进行光束法平差。
- 成果生成
- 生成DSM、DOM、点云、三维模型等标准产品;
- 根据需要输出正射影像图、地形图或分析报告。
- 质量检查
- 检查模型完整性、纹理清晰度、坐标精度;
- 验证成果是否符合项目技术规范。
五、注意事项
- 飞行安全
- 始终保持视距内飞行,避免人群密集区;
- 电池电量低于30%时尽快返航;
- 严禁酒后、疲劳操作。
- 数据安全
- 作业前清空存储卡,避免数据覆盖;
- 起飞前确认相机参数(ISO、快门、光圈)适配光照条件;
- 建议每架次设置独立文件夹,防止混淆。
- 维护保养
- 飞行后清洁机身与镜头,检查电机、桨叶磨损;
- 定期校准IMU、指南针、RTK基站;
- 长途运输时使用专用箱,避免剧烈震动。
六、常见问题与解决方案
| 问题 | 可能原因 | 解决办法 |
|------|---------|---------|
| 无法解锁电机 | 未通过自检、GPS信号弱 | 检查传感器状态,换个开阔位置 |
| 航线偏移 | 磁罗盘干扰、RTK未固定 | 远离金属物,重新校准 compass |
| 照片模糊 | 快门速度过低、镜头脏 | 提高ISO或调整曝光,清洁镜头 |
| 数据后处理失败 | POS数据缺失、照片损坏 | 补飞或检查文件完整性 |
飞马智能航测遥感系统D2000在V1.2版本中进一步优化了操作流程与智能化水平。遵循本流程规范作业,可有效保障飞行安全与数据精度。驹马科技将持续迭代升级,为用户提供更优质的航测遥感解决方案。如需更多技术支持,请访问驹马科技官网或联系当地服务商。
如若转载,请注明出处:http://www.jumakj.com/product/42.html
更新时间:2026-11-01 10:24:48